Domain vekb.de kaufen?
Wir ziehen mit dem Projekt
vekb.de um.
Sind Sie am Kauf der Domain
vekb.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain vekb.de kaufen?
Ist 1P-LSD genauso wie normales LSD?
1P-LSD ist ein Derivat von LSD, das eine ähnliche chemische Struktur aufweist. Es wird angenommen, dass es im Körper in LSD umgewandelt wird und ähnliche psychoaktive Wirkungen hat. Es gibt jedoch begrenzte wissenschaftliche Forschung zu 1P-LSD, daher ist es schwierig, genaue Aussagen über seine Ähnlichkeit zu normalem LSD zu machen. **
Ist die Verpackung einer Lieferung von 1P-LSD diskret?
Ja, die Verpackung einer Lieferung von 1P-LSD ist in der Regel diskret. Die meisten Anbieter versenden die Ware in neutralen Verpackungen, die keine Rückschlüsse auf den Inhalt zulassen. Es wird oft auch darauf geachtet, dass der Absender nicht auf den Inhalt der Sendung hinweist. **
Ähnliche Suchbegriffe für UNTR-DEX5-1P-R
Top-Angebote
Produkte zum Begriff UNTR-DEX5-1P-R:
-
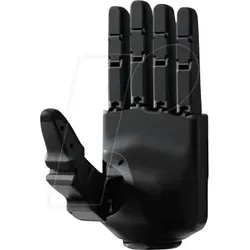
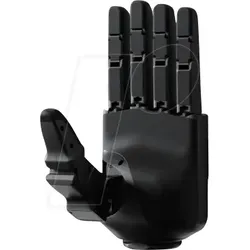
UNTR DEX5-1 R - Unitree Dex5-1 Hand, rechtsDie Unitree Dex5-1 Hand rechts ist eine fünffingerige Roboterhand für präzise Greif- und Manipulationsaufgaben. Sie verfügt über einzeln angesteuerte Fingergelenke und ist für kontrollierte Bewegungsabläufe ausgelegt. Die Konstruktion ermöglicht reproduzierbare Positionierung und feinfühlige Kraftübertragung. Freiheitsgrade - insgesamt 16 aktiv gesteuerte Freiheitsgrade für differenzierte Bewegungen der einzelnen Finger Fingerkonfiguration - Daumen mit vier Freiheitsgraden sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Freiheitsgraden Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraft-geregelte Composite-Gelenke ergänzt durch vier mikro-kraftgeregelte Gelenke mit Zahnradübertragung Gelenkbeweglichkeit - definierte Winkelbereiche für alle Finger- und Daumengelenke zur kontrollierten Nachbildung menschlicher Greifbewegungen Elektrische Anbindung - USB 2.0 Schnittstelle zur Kommunikation und Steuerung Anwendungsbereiche Humanoide Roboterplattformen mit Anforderungen an präzise Handbewegungen Forschungs- und Entwicklungsprojekte im Bereich Robotik Greif- und Manipulationsaufgaben in Labor- und Testumgebungen Evaluierung von Steuerungs- und Regelalgorithmen für Roboterhände Technische Daten Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 16 Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingergelenk 0 der vier Finger: von minus 22° bis plus 22° Fingergelenk 1 der vier Finger: von 0° bis 90° Fingergelenk 2 der vier Finger: von 0° bis 95° Fingergelenk 3 der vier Finger: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Laterale Schwingung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitze: ±1 mm Kraft an der Fingerspitze: ca. 10 N Betriebsspannung: 24 V bis 60 V Stromaufnahme ruhend bei 58 V: ca. 0,2 A Maximalstrom bei 58 V: ca. 3 A Kommunikationsschnittstelle: USB 2.0 Betriebstemperaturbereich: minus 20 °C bis plus 60 °C15350,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Rakusa, Ilma: Impressum: Langsames LichtImpressum: Langsames Licht , 15 Jahre nach ihrem letzten Gedichtband, Love after love, bringt sich Ilma Rakusa wieder als Lyrikerin in Erinnerung. Impressum: Langsames Licht ist ein in mehrere Abteilungen gegliederter Band mit rund 90 kürzeren und längeren, z.T. auch mehrteiligen Gedichten, die die Themen und poetischen Verfahren ihres gesamten Werks exemplarisch vorführen. Ihr Ort ist die ganze Welt, bevorzugt aber der ehemalige Osten Europas. Ilma Rakusa ist eine Schauende, eine Zeitgenossin, die die unerwarteten Anblicke im Gewohnten und Alltäglichen ebenso wie in der Fremde mit den Verfahren der Moderne bewältigt. Und mit einer unerhört geschmeidigen und hochmusikalischen Sprache, die sich - trotz knapper Schnitte und schneller Assoziationen - nie allzu weit von der Alltagssprache entfernt und diese dadurch zu unglaublicher Dichte komprimiert. Die kleinen Bewegungen der Erinnerung, das sensible Registrieren vergehender Zeit, der genaue Blick: daraus entsteht in diesen Gedichten eine andere, eine ungewohnte Schönheit, die die klassischen Topoi (Natur, Vergänglichkeit, Sehnsucht) auf selbstverständliche Weise mit aktuellsten gesellschaftlichen Fragen verbindet. , Automatische Niveauregulierung > Federung & Lenkung , Erscheinungsjahr: 20160812, Produktform: Leinen, Autoren: Rakusa, Ilma, Seitenzahl/Blattzahl: 175, Keyword: Melancholie; Osteuropa; Reise, Fachschema: Gedicht / Lyrik~Lyrik, Warengruppe: HC/Belletristik/Lyrik/Dramatik/Essays, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 213, Breite: 136, Höhe: 21, Gewicht: 311, Produktform: Gebunden, Genre: Belletristik,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNTR DEX5-1 L - Unitree Dex5-1 Hand, linksDie Unitree Dex5-1 Hand ist eine fünffingerige Roboterhand für präzise Greif- und Manipulationsaufgaben. Sie verfügt über einzeln angesteuerte Fingergelenke und ist für kontrollierte Bewegungsabläufe ausgelegt. Die Konstruktion ermöglicht reproduzierbare Positionierung und feinfühlige Kraftübertragung. Freiheitsgrade - insgesamt 16 aktiv gesteuerte Freiheitsgrade für differenzierte Bewegungen der einzelnen Finger Fingerkonfiguration - Daumen mit vier Freiheitsgraden sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Freiheitsgraden Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraft-geregelte Composite-Gelenke ergänzt durch vier mikro-kraftgeregelte Gelenke mit Zahnradübertragung Gelenkbeweglichkeit - definierte Winkelbereiche für alle Finger- und Daumengelenke zur kontrollierten Nachbildung menschlicher Greifbewegungen Elektrische Anbindung - USB 2.0 Schnittstelle zur Kommunikation und Steuerung Anwendungsbereiche Humanoide Roboterplattformen mit Anforderungen an präzise Handbewegungen Forschungs- und Entwicklungsprojekte im Bereich Robotik Greif- und Manipulationsaufgaben in Labor- und Testumgebungen Evaluierung von Steuerungs- und Regelalgorithmen für Roboterhände Technische Daten Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 16 Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingergelenk 0 der vier Finger: von minus 22° bis plus 22° Fingergelenk 1 der vier Finger: von 0° bis 90° Fingergelenk 2 der vier Finger: von 0° bis 95° Fingergelenk 3 der vier Finger: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Laterale Schwingung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitze: ±1 mm Kraft an der Fingerspitze: ca. 10 N Betriebsspannung: 24 V bis 60 V Stromaufnahme ruhend bei 58 V: ca. 0,2 A Maximalstrom bei 58 V: ca. 3 A Kommunikationsschnittstelle: USB 2.0 Betriebstemperaturbereich: minus 20 °C bis plus 60 °C15350,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
UNTR DEX3-1FC R - Unitree Dex3-1 FC 3-Finger Hand, rechts (Tactile)Die Unitree Dex3-1 ist eine kraftgeregelte dreifingrige Roboterhand für die humanoiden Roboter von Unitree. Sie kombiniert präzise bürstenlose Mikroantriebe mit integrierter taktiler Sensorik für kontrolliertes Greifen und Manipulieren von Objekten. Die rechte Ausführung dient als Endeffektor für Forschungs-, Entwicklungs- und Robotikanwendungen mit hohen Anforderungen an Geschicklichkeit und Rückmeldung. Dreifinger-Kinematik - Daumen mit drei Freiheitsgraden sowie Zeige- und Mittelfinger mit jeweils zwei Freiheitsgraden ermöglichen koordinierte Greifbewegungen und vielseitige Manipulationsaufgaben. Kraftgeregelte Mikroantriebe - sechs direkt angetriebene bürstenlose Motoren sowie ein zusätzlicher Getriebeantrieb ermöglichen präzise Positions- und Kraftregelung der einzelnen Fingersegmente. Integrierte taktile Sensorik - insgesamt 33 Drucksensoren in Fingerspitzen, Fingerflächen und Handfläche erfassen Kontaktkräfte und ermöglichen ein sensorgestütztes Greifen. Sensorarrays für Kontaktanalyse - Matrixsensoren in Handfläche und Fingerpads sowie lineare Sensoren an den Fingerspitzen unterstützen die Erkennung von Druckverteilung und Objektkontakt. Hybridsteuerung aus Kraft und Position - ermöglicht feinfühlige Greifbewegungen und stabile Interaktion mit empfindlichen oder unterschiedlich geformten Objekten. Telemetrie und Sensordaten - übertragene Daten umfassen Gelenkposition, Geschwindigkeit, Drehmoment, Temperatur sowie Druckwerte der taktilen Sensoren. Integration in humanoide Robotik - ausgelegt als Endeffektor für den Unitree G1 und geeignet für komplexe Greif- und Manipulationsaufgaben in Forschung und Entwicklung. Anwendungsbereiche Forschung und Entwicklung im Bereich humanoider Robotik Robotische Greif- und Manipulationssysteme Universitäre Robotiklabore und Lehrplattformen Entwicklung sensorgestützter Greifalgorithmen Prototyping für autonome Manipulationsaufgaben Technische Daten Typ: dreifingrige robotische Geschicklichkeitshand Ausführung: rechte Hand Freiheitsgrade: 7 Fingeraufteilung: Daumen 3, Zeigefinger 2, Mittelfinger 2 Antrieb: 6 Mikro Brushless Direktantriebe, 1 Mikro Brushless Getriebeantrieb Anzahl taktiler Sensoren: 33 Druckmessbereich Sensoren: 10 g bis 2500 g Maximal tolerierte Sensorkraft: bis 20 kg Kommunikationsschnittstelle: USB 2.0 Kommunikationsrate: bis 1000 Hz Betriebsspannung: 12 bis 58 V Maximalstrom: 10 A Maximale Leistungsspitze: 400 W für kurze Lastintervalle Gewicht: 710 g Maße: 175 x 88 x 77 mm Wiederholgenauigkeit Fingerspitze: ±2 mm Typische Nutzlast: bis 500 g Betriebstemperatur: -20 °C bis 60 °C7795,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter

-
Ist der Seat Leon 1P 2 Modell ein Männer- oder ein Frauenauto?
Der Seat Leon 1P 2 Modell ist weder explizit für Männer noch für Frauen konzipiert. Es handelt sich um ein Auto, das für beide Geschlechter gleichermaßen geeignet ist. Die Wahl eines Autos sollte von individuellen Vorlieben und Bedürfnissen abhängen, unabhängig vom Geschlecht. **
-
Warum ist w2 r v2 r?
Es tut mir leid, aber ich verstehe Ihre Frage nicht. Könnten Sie bitte mehr Informationen geben oder die Frage genauer stellen? **
-
Was bedeutet "r Vektorraum r2"? Bedeutet das, dass r2 ein Vektorraum über r ist, also r2 x r = r?
Nein, "r Vektorraum r2" bedeutet nicht, dass r2 ein Vektorraum über r ist. Es bedeutet vielmehr, dass r2 ein Vektorraum ist, dessen Skalare aus dem Körper r (reelle Zahlen) stammen. Der Vektorraum r2 besteht aus geordneten Paaren von reellen Zahlen. **
-
Warum steht auf Kopfhörern "L" und "R" für links und rechts?
Auf Kopfhörern steht "L" für links und "R" für rechts, um anzuzeigen, auf welchem Ohr der jeweilige Kopfhörer getragen werden sollte. Dies ist wichtig, um sicherzustellen, dass der Klang in Stereoqualität wahrgenommen wird und die Audioerfahrung optimal ist. Indem man die Kopfhörer richtig trägt, kann man die Klangbalance und die räumliche Wahrnehmung verbessern. **

Wo liegt der Unterschied zwischen dem Seat Leon 1P Sport, Stylance, Chili, Copa und Reference?
Der Seat Leon 1P ist ein Modell, das in verschiedenen Ausstattungsvarianten angeboten wird. Der Sport ist die sportlichste Variante mit einer dynamischeren Optik und sportlicherem Fahrwerk. Der Stylance ist eine komfortorientierte Variante mit mehr Ausstattung und Komfortmerkmalen. Chili ist eine Ausstattungslinie, die zusätzliche Extras wie beispielsweise ein Navigationssystem oder Ledersitze bietet. Copa ist eine spezielle Ausstattungslinie, die auf den Komfort und die Konnektivität des Fahrzeugs ausgerichtet ist. Reference ist die Basisausstattung des Seat Leon 1P. **
Wie stellt man die Formel "opi r^2 = pi r s" nach r um?
Um die Formel "opi r^2 = pi r s" nach r umzustellen, teilt man beide Seiten der Gleichung durch "pi r". Dadurch erhält man die Gleichung "r = s/r". **
Top-Angebote
Produkte zum Begriff UNTR-DEX5-1P-R:
-
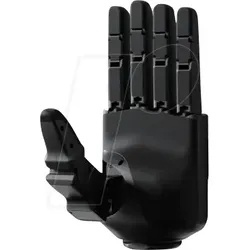
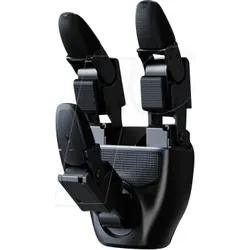
UNTR DEX5-1P R - Unitree Dex5-1P Hand, rechtsDie Unitree Dex5-1P Hand rechts ist eine sensorisch erweiterte, fünffingerige Roboterhand für präzise Manipulationsaufgaben. Sie kombiniert aktive und passive Freiheitsgrade mit umfangreicher taktiler Sensorik für detaillierte Wahrnehmung und Steuerung. Die Ausführung ist auf humanoide Robotersysteme mit hohen Anforderungen an Feinmotorik ausgelegt. Freiheitsgrade - insgesamt 20 Freiheitsgrade, davon 16 aktiv und 4 passiv für natürliche und koordinierte Bewegungsabläufe Fingeraufbau - Daumen mit vier Gelenken sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Gelenken Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraftgesteuerte Verbundgelenke für präzise und reaktionsschnelle Bewegungen Taktile Sensorik - 94 integrierte taktile Sensoren im Handteller, an den Fingerspitzen und entlang der Finger zur Erfassung von Druck und Berührung Modularer Aufbau - alle fünf Finger sind einzeln austauschbar und ermöglichen eine vereinfachte Wartung Anwendungsbereiche Forschungs- und Entwicklungsprojekte in Robotik, künstlicher Intelligenz und maschinellem Lernen Industrielle Automatisierung mit Anforderungen an präzise und sensorisch gestützte Handhabung Service-Robotik für menschenähnliche Interaktionen Entwicklung von Rehabilitationssystemen, Prothesen und Exoskeletten Technische Daten Gewicht: 1000 g Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 20, davon 16 aktiv und 4 passiv Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingerknöchel 0: von minus 22° bis plus 22° Fingerknöchel 1: von 0° bis 90° Fingerknöchel 2: von 0° bis 95° Fingerknöchel 3: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Seitliche Schwenkbewegung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitzenposition: ±1 mm Fingerspitzenkraft: 10 N Arbeitsbereich der Versorgungsspannung: 24 V bis 60 V Leerlaufstrom bei 58 V: 0,2 A Maximalstrom bei 58 V: 3 A Kommunikationsschnittstelle: USB 2.0 Kommunikationsrate: 1000 Hz Perzeptuelles Feedback: Gelenkmodus, Gelenkposition, Gelenkgeschwindigkeit, Gelenkmoment, Gelenktemperatur, Spannung, Strom und IMU-Daten Betriebstemperaturbereich: minus 20 °C bis plus 60 °C Maximale Traglast bei Handfläche nach unten: 3,5 kg bei Greifen eines 5 cm runden festen Objekts Maximale Traglast bei Handfläche seitlich: 4,5 kg bei Greifen eines 5 cm runden festen Objekts17750,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
UNTR DEX5-1P L - Unitree Dex5-1P Hand, linksDie Unitree Dex5-1P Hand ist eine sensorisch erweiterte, fünffingerige Roboterhand für präzise Manipulationsaufgaben. Sie kombiniert aktive und passive Freiheitsgrade mit umfangreicher taktiler Sensorik für detaillierte Wahrnehmung und Steuerung. Die Ausführung ist auf humanoide Robotersysteme mit hohen Anforderungen an Feinmotorik ausgelegt. Freiheitsgrade - insgesamt 20 Freiheitsgrade, davon 16 aktiv und 4 passiv für natürliche und koordinierte Bewegungsabläufe Fingeraufbau - Daumen mit vier Gelenken sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Gelenken Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraftgesteuerte Verbundgelenke für präzise und reaktionsschnelle Bewegungen Taktile Sensorik - 94 integrierte taktile Sensoren im Handteller, an den Fingerspitzen und entlang der Finger zur Erfassung von Druck und Berührung Modularer Aufbau - alle fünf Finger sind einzeln austauschbar und ermöglichen eine vereinfachte Wartung Anwendungsbereiche Forschungs- und Entwicklungsprojekte in Robotik, künstlicher Intelligenz und maschinellem Lernen Industrielle Automatisierung mit Anforderungen an präzise und sensorisch gestützte Handhabung Service-Robotik für menschenähnliche Interaktionen Entwicklung von Rehabilitationssystemen, Prothesen und Exoskeletten Technische Daten Gewicht: 1000 g Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 20, davon 16 aktiv und 4 passiv Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingerknöchel 0: von minus 22° bis plus 22° Fingerknöchel 1: von 0° bis 90° Fingerknöchel 2: von 0° bis 95° Fingerknöchel 3: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Seitliche Schwenkbewegung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitzenposition: ±1 mm Fingerspitzenkraft: 10 N Arbeitsbereich der Versorgungsspannung: 24 V bis 60 V Leerlaufstrom bei 58 V: 0,2 A Maximalstrom bei 58 V: 3 A Kommunikationsschnittstelle: USB 2.0 Kommunikationsrate: 1000 Hz Perzeptuelles Feedback: Gelenkmodus, Gelenkposition, Gelenkgeschwindigkeit, Gelenkmoment, Gelenktemperatur, Spannung, Strom und IMU-Daten Betriebstemperaturbereich: minus 20 °C bis plus 60 °C Maximale Traglast bei Handfläche nach unten: 3,5 kg bei Greifen eines 5 cm runden festen Objekts Maximale Traglast bei Handfläche seitlich: 4,5 kg bei Greifen eines 5 cm runden festen Objekts17750,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
UNTR DEX5-1 R - Unitree Dex5-1 Hand, rechtsDie Unitree Dex5-1 Hand rechts ist eine fünffingerige Roboterhand für präzise Greif- und Manipulationsaufgaben. Sie verfügt über einzeln angesteuerte Fingergelenke und ist für kontrollierte Bewegungsabläufe ausgelegt. Die Konstruktion ermöglicht reproduzierbare Positionierung und feinfühlige Kraftübertragung. Freiheitsgrade - insgesamt 16 aktiv gesteuerte Freiheitsgrade für differenzierte Bewegungen der einzelnen Finger Fingerkonfiguration - Daumen mit vier Freiheitsgraden sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Freiheitsgraden Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraft-geregelte Composite-Gelenke ergänzt durch vier mikro-kraftgeregelte Gelenke mit Zahnradübertragung Gelenkbeweglichkeit - definierte Winkelbereiche für alle Finger- und Daumengelenke zur kontrollierten Nachbildung menschlicher Greifbewegungen Elektrische Anbindung - USB 2.0 Schnittstelle zur Kommunikation und Steuerung Anwendungsbereiche Humanoide Roboterplattformen mit Anforderungen an präzise Handbewegungen Forschungs- und Entwicklungsprojekte im Bereich Robotik Greif- und Manipulationsaufgaben in Labor- und Testumgebungen Evaluierung von Steuerungs- und Regelalgorithmen für Roboterhände Technische Daten Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 16 Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingergelenk 0 der vier Finger: von minus 22° bis plus 22° Fingergelenk 1 der vier Finger: von 0° bis 90° Fingergelenk 2 der vier Finger: von 0° bis 95° Fingergelenk 3 der vier Finger: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Laterale Schwingung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitze: ±1 mm Kraft an der Fingerspitze: ca. 10 N Betriebsspannung: 24 V bis 60 V Stromaufnahme ruhend bei 58 V: ca. 0,2 A Maximalstrom bei 58 V: ca. 3 A Kommunikationsschnittstelle: USB 2.0 Betriebstemperaturbereich: minus 20 °C bis plus 60 °C15350,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Rakusa, Ilma: Impressum: Langsames LichtImpressum: Langsames Licht , 15 Jahre nach ihrem letzten Gedichtband, Love after love, bringt sich Ilma Rakusa wieder als Lyrikerin in Erinnerung. Impressum: Langsames Licht ist ein in mehrere Abteilungen gegliederter Band mit rund 90 kürzeren und längeren, z.T. auch mehrteiligen Gedichten, die die Themen und poetischen Verfahren ihres gesamten Werks exemplarisch vorführen. Ihr Ort ist die ganze Welt, bevorzugt aber der ehemalige Osten Europas. Ilma Rakusa ist eine Schauende, eine Zeitgenossin, die die unerwarteten Anblicke im Gewohnten und Alltäglichen ebenso wie in der Fremde mit den Verfahren der Moderne bewältigt. Und mit einer unerhört geschmeidigen und hochmusikalischen Sprache, die sich - trotz knapper Schnitte und schneller Assoziationen - nie allzu weit von der Alltagssprache entfernt und diese dadurch zu unglaublicher Dichte komprimiert. Die kleinen Bewegungen der Erinnerung, das sensible Registrieren vergehender Zeit, der genaue Blick: daraus entsteht in diesen Gedichten eine andere, eine ungewohnte Schönheit, die die klassischen Topoi (Natur, Vergänglichkeit, Sehnsucht) auf selbstverständliche Weise mit aktuellsten gesellschaftlichen Fragen verbindet. , Automatische Niveauregulierung > Federung & Lenkung , Erscheinungsjahr: 20160812, Produktform: Leinen, Autoren: Rakusa, Ilma, Seitenzahl/Blattzahl: 175, Keyword: Melancholie; Osteuropa; Reise, Fachschema: Gedicht / Lyrik~Lyrik, Warengruppe: HC/Belletristik/Lyrik/Dramatik/Essays, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 213, Breite: 136, Höhe: 21, Gewicht: 311, Produktform: Gebunden, Genre: Belletristik,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Ist 1P-LSD genauso wie normales LSD?
1P-LSD ist ein Derivat von LSD, das eine ähnliche chemische Struktur aufweist. Es wird angenommen, dass es im Körper in LSD umgewandelt wird und ähnliche psychoaktive Wirkungen hat. Es gibt jedoch begrenzte wissenschaftliche Forschung zu 1P-LSD, daher ist es schwierig, genaue Aussagen über seine Ähnlichkeit zu normalem LSD zu machen. **
-
Ist die Verpackung einer Lieferung von 1P-LSD diskret?
Ja, die Verpackung einer Lieferung von 1P-LSD ist in der Regel diskret. Die meisten Anbieter versenden die Ware in neutralen Verpackungen, die keine Rückschlüsse auf den Inhalt zulassen. Es wird oft auch darauf geachtet, dass der Absender nicht auf den Inhalt der Sendung hinweist. **
-
Ist der Seat Leon 1P 2 Modell ein Männer- oder ein Frauenauto?
Der Seat Leon 1P 2 Modell ist weder explizit für Männer noch für Frauen konzipiert. Es handelt sich um ein Auto, das für beide Geschlechter gleichermaßen geeignet ist. Die Wahl eines Autos sollte von individuellen Vorlieben und Bedürfnissen abhängen, unabhängig vom Geschlecht. **
-
Warum ist w2 r v2 r?
Es tut mir leid, aber ich verstehe Ihre Frage nicht. Könnten Sie bitte mehr Informationen geben oder die Frage genauer stellen? **
Ähnliche Suchbegriffe für UNTR-DEX5-1P-R
-
UNTR DEX5-1 L - Unitree Dex5-1 Hand, linksDie Unitree Dex5-1 Hand ist eine fünffingerige Roboterhand für präzise Greif- und Manipulationsaufgaben. Sie verfügt über einzeln angesteuerte Fingergelenke und ist für kontrollierte Bewegungsabläufe ausgelegt. Die Konstruktion ermöglicht reproduzierbare Positionierung und feinfühlige Kraftübertragung. Freiheitsgrade - insgesamt 16 aktiv gesteuerte Freiheitsgrade für differenzierte Bewegungen der einzelnen Finger Fingerkonfiguration - Daumen mit vier Freiheitsgraden sowie Zeige-, Mittel-, Ring- und kleiner Finger mit jeweils drei Freiheitsgraden Übertragungsmechanismus - zwölf selbstentwickelte mikro-kraft-geregelte Composite-Gelenke ergänzt durch vier mikro-kraftgeregelte Gelenke mit Zahnradübertragung Gelenkbeweglichkeit - definierte Winkelbereiche für alle Finger- und Daumengelenke zur kontrollierten Nachbildung menschlicher Greifbewegungen Elektrische Anbindung - USB 2.0 Schnittstelle zur Kommunikation und Steuerung Anwendungsbereiche Humanoide Roboterplattformen mit Anforderungen an präzise Handbewegungen Forschungs- und Entwicklungsprojekte im Bereich Robotik Greif- und Manipulationsaufgaben in Labor- und Testumgebungen Evaluierung von Steuerungs- und Regelalgorithmen für Roboterhände Technische Daten Maße: 217,3 mm × 127,5 mm × 72,1 mm Anzahl der Freiheitsgrade: 16 Daumengelenk 0: von minus 33,5° bis plus 39° Daumengelenk 1: von 0° bis 100° Daumengelenk 2: von 0° bis 110° Daumengelenk 3: von 0° bis 92° Fingergelenk 0 der vier Finger: von minus 22° bis plus 22° Fingergelenk 1 der vier Finger: von 0° bis 90° Fingergelenk 2 der vier Finger: von 0° bis 95° Fingergelenk 3 der vier Finger: von 0° bis 81°, gekoppelt mit Fingergelenk 2 Laterale Schwingung der vier Finger: ±22° Minimaler Greifdurchmesser: 10 mm Wiederholgenauigkeit der Fingerspitze: ±1 mm Kraft an der Fingerspitze: ca. 10 N Betriebsspannung: 24 V bis 60 V Stromaufnahme ruhend bei 58 V: ca. 0,2 A Maximalstrom bei 58 V: ca. 3 A Kommunikationsschnittstelle: USB 2.0 Betriebstemperaturbereich: minus 20 °C bis plus 60 °C15350,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
UNTR DEX3-1FC R - Unitree Dex3-1 FC 3-Finger Hand, rechts (Tactile)Die Unitree Dex3-1 ist eine kraftgeregelte dreifingrige Roboterhand für die humanoiden Roboter von Unitree. Sie kombiniert präzise bürstenlose Mikroantriebe mit integrierter taktiler Sensorik für kontrolliertes Greifen und Manipulieren von Objekten. Die rechte Ausführung dient als Endeffektor für Forschungs-, Entwicklungs- und Robotikanwendungen mit hohen Anforderungen an Geschicklichkeit und Rückmeldung. Dreifinger-Kinematik - Daumen mit drei Freiheitsgraden sowie Zeige- und Mittelfinger mit jeweils zwei Freiheitsgraden ermöglichen koordinierte Greifbewegungen und vielseitige Manipulationsaufgaben. Kraftgeregelte Mikroantriebe - sechs direkt angetriebene bürstenlose Motoren sowie ein zusätzlicher Getriebeantrieb ermöglichen präzise Positions- und Kraftregelung der einzelnen Fingersegmente. Integrierte taktile Sensorik - insgesamt 33 Drucksensoren in Fingerspitzen, Fingerflächen und Handfläche erfassen Kontaktkräfte und ermöglichen ein sensorgestütztes Greifen. Sensorarrays für Kontaktanalyse - Matrixsensoren in Handfläche und Fingerpads sowie lineare Sensoren an den Fingerspitzen unterstützen die Erkennung von Druckverteilung und Objektkontakt. Hybridsteuerung aus Kraft und Position - ermöglicht feinfühlige Greifbewegungen und stabile Interaktion mit empfindlichen oder unterschiedlich geformten Objekten. Telemetrie und Sensordaten - übertragene Daten umfassen Gelenkposition, Geschwindigkeit, Drehmoment, Temperatur sowie Druckwerte der taktilen Sensoren. Integration in humanoide Robotik - ausgelegt als Endeffektor für den Unitree G1 und geeignet für komplexe Greif- und Manipulationsaufgaben in Forschung und Entwicklung. Anwendungsbereiche Forschung und Entwicklung im Bereich humanoider Robotik Robotische Greif- und Manipulationssysteme Universitäre Robotiklabore und Lehrplattformen Entwicklung sensorgestützter Greifalgorithmen Prototyping für autonome Manipulationsaufgaben Technische Daten Typ: dreifingrige robotische Geschicklichkeitshand Ausführung: rechte Hand Freiheitsgrade: 7 Fingeraufteilung: Daumen 3, Zeigefinger 2, Mittelfinger 2 Antrieb: 6 Mikro Brushless Direktantriebe, 1 Mikro Brushless Getriebeantrieb Anzahl taktiler Sensoren: 33 Druckmessbereich Sensoren: 10 g bis 2500 g Maximal tolerierte Sensorkraft: bis 20 kg Kommunikationsschnittstelle: USB 2.0 Kommunikationsrate: bis 1000 Hz Betriebsspannung: 12 bis 58 V Maximalstrom: 10 A Maximale Leistungsspitze: 400 W für kurze Lastintervalle Gewicht: 710 g Maße: 175 x 88 x 77 mm Wiederholgenauigkeit Fingerspitze: ±2 mm Typische Nutzlast: bis 500 g Betriebstemperatur: -20 °C bis 60 °C7795,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
ECKSOFA Boston 2RR1P, Seite: Links PUFAP+R+1P(65)+2RMaße: - Länge: 260 cm, - Breite: 230 cm, - Höhe: 85-100 cm, - Schlaffläche: 190x130 cm, - Bettkasten x2 Stück: Länge: 94 cm, Breite: 54 cm, Höhe: 23 cm und Länge: 94 cm, Breite: 62 cm, Höhe: 23 cm. Farbe: - Die Farben unserer Grafik können vom Original abweichen. Lieferung: - Ecksofas, Sofas und Sessel werden in die Wohnung gebracht. Die unkomplizierte Montage muss der Kunde selbst durchführen. Dies gilt nicht für Polsterbetten. - Geliefert wird nicht auf Insel und Bergbewohnung. Seite: - Links. Details: - Konstruktion: Kiefernholz 6 cm + Möbelplatte 16 mm + MDF-Platte 16 mm, - Sitzfläche: Schaumstoff T30/38 + Wellenfeder des Typs "B", - Lehne: Schaumstoff T30/38, - Kopfstützen: Schaumstoff T23/15, - Ecksofa ist ausziehbar, - Enthält vereinfachten Ausziehmechanismus, - Mit zwei Bettkästen, - Mit Schlaffunktion, - Verchromte Füße (Die Füße des Möbelstücks sind bereits angeschraubt), - Alle Kopfstützen sind verstellbar, - Polsterlehnen fest montiert, - Freistehendes Ecksofa (Rücken auch überzogen). Gewährleistung: - 24 Monate.1515,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was bedeutet "r Vektorraum r2"? Bedeutet das, dass r2 ein Vektorraum über r ist, also r2 x r = r?
Nein, "r Vektorraum r2" bedeutet nicht, dass r2 ein Vektorraum über r ist. Es bedeutet vielmehr, dass r2 ein Vektorraum ist, dessen Skalare aus dem Körper r (reelle Zahlen) stammen. Der Vektorraum r2 besteht aus geordneten Paaren von reellen Zahlen. **
-
Warum steht auf Kopfhörern "L" und "R" für links und rechts?
Auf Kopfhörern steht "L" für links und "R" für rechts, um anzuzeigen, auf welchem Ohr der jeweilige Kopfhörer getragen werden sollte. Dies ist wichtig, um sicherzustellen, dass der Klang in Stereoqualität wahrgenommen wird und die Audioerfahrung optimal ist. Indem man die Kopfhörer richtig trägt, kann man die Klangbalance und die räumliche Wahrnehmung verbessern. **
-
Wo liegt der Unterschied zwischen dem Seat Leon 1P Sport, Stylance, Chili, Copa und Reference?
Der Seat Leon 1P ist ein Modell, das in verschiedenen Ausstattungsvarianten angeboten wird. Der Sport ist die sportlichste Variante mit einer dynamischeren Optik und sportlicherem Fahrwerk. Der Stylance ist eine komfortorientierte Variante mit mehr Ausstattung und Komfortmerkmalen. Chili ist eine Ausstattungslinie, die zusätzliche Extras wie beispielsweise ein Navigationssystem oder Ledersitze bietet. Copa ist eine spezielle Ausstattungslinie, die auf den Komfort und die Konnektivität des Fahrzeugs ausgerichtet ist. Reference ist die Basisausstattung des Seat Leon 1P. **
-
Wie stellt man die Formel "opi r^2 = pi r s" nach r um?
Um die Formel "opi r^2 = pi r s" nach r umzustellen, teilt man beide Seiten der Gleichung durch "pi r". Dadurch erhält man die Gleichung "r = s/r". **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.